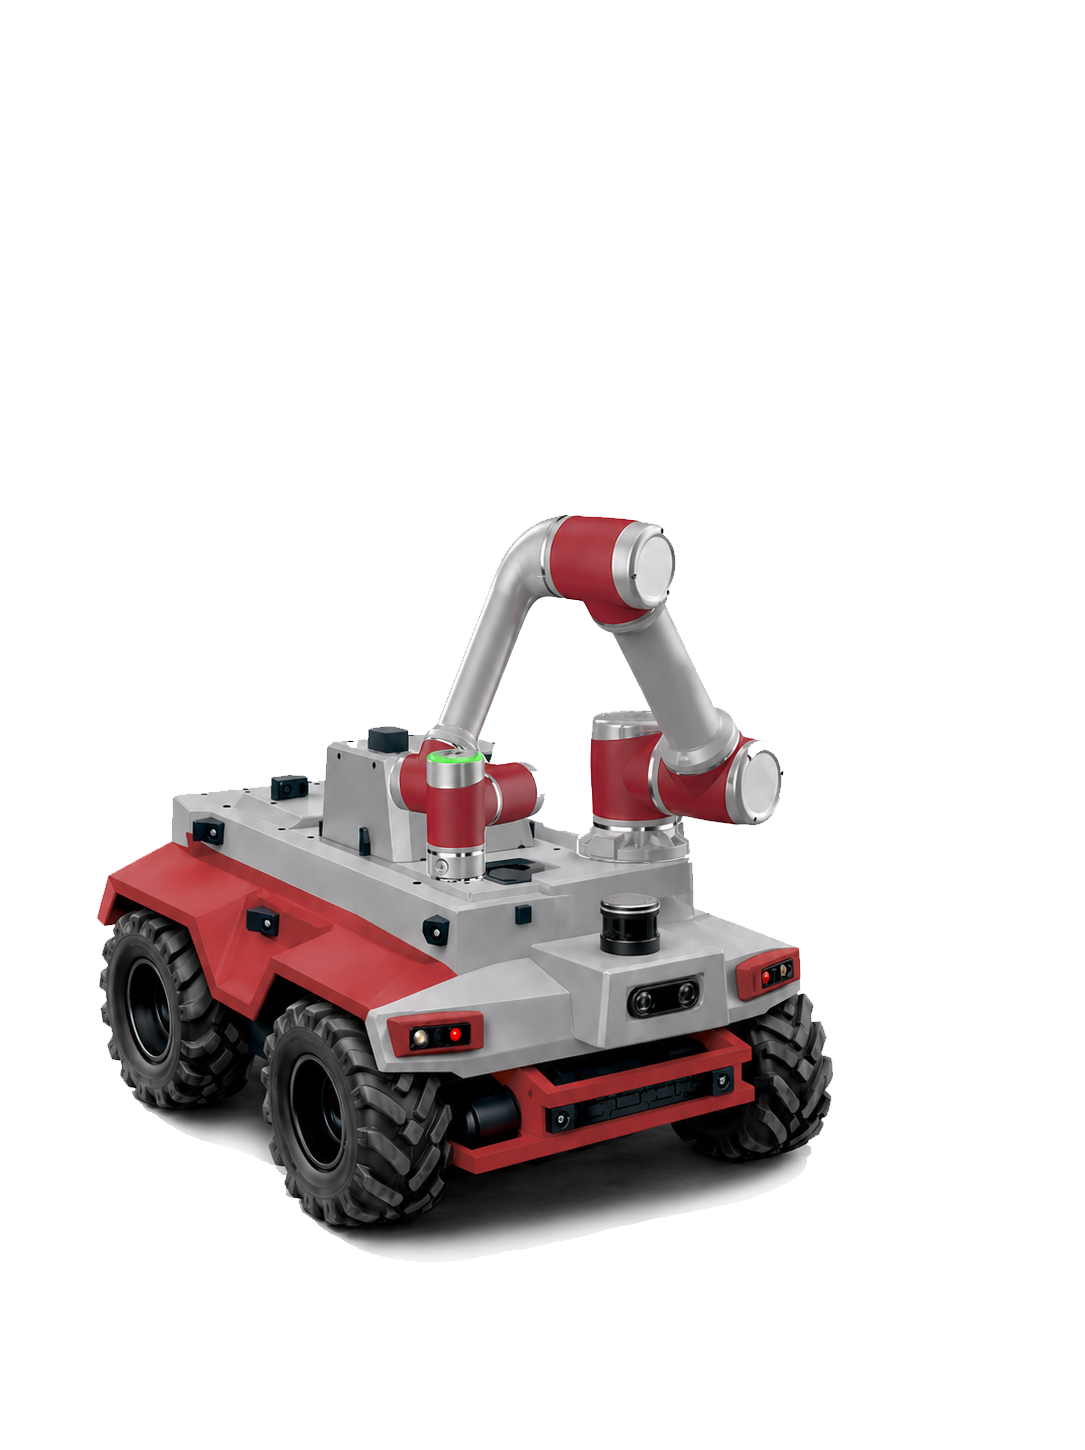
UGV autónomo de apriete de pernos

AregAI Robotics

ARMBOT

UGV de apriete y torsión de pernos

Ingeniería estadounidense

Brazo robótico colaborativo de 6 ejes
Rango de par de 10–500 Nm
Reconocimiento de pernos por IA y visión 3D
Trazabilidad completa de los sujetadores
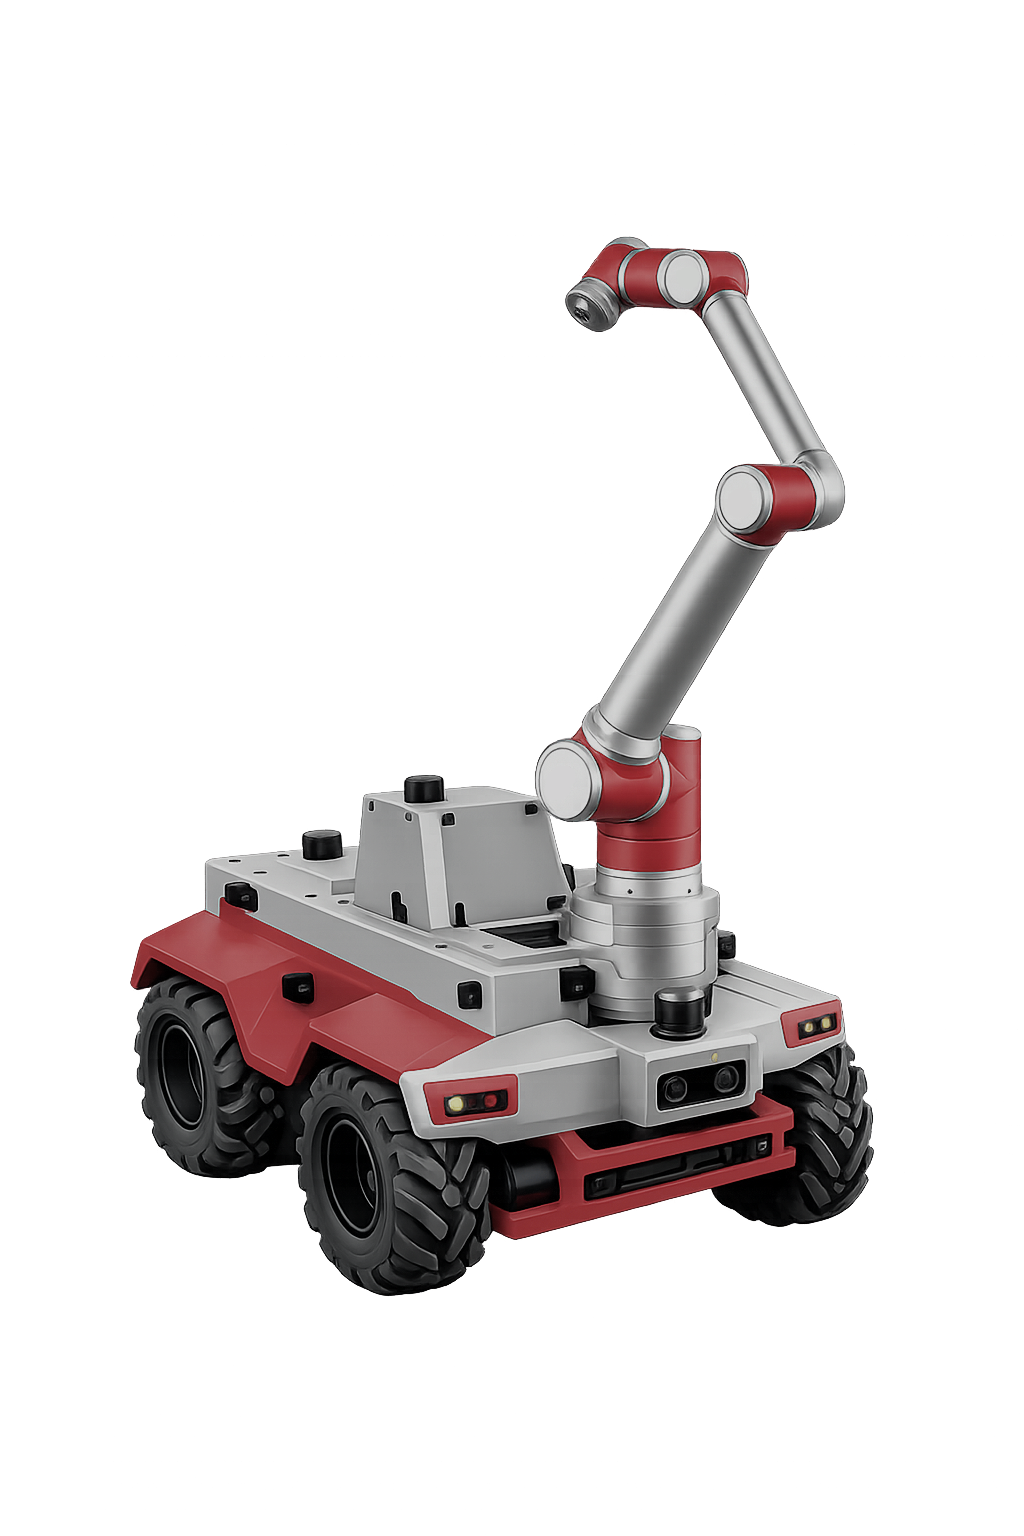
Brazo robótico colaborativo de 6 ejes de ARMBOT montado en su plataforma UGV todoterreno
Funciones clave

Cada perno apretado con registro de la intervención. Autónomo.

Apriete autónomo de pernos

Soportes solares, marcos, sistemas de estructura y sujetadores estructurales.

Brazo robótico de precisión

Carga útil de 16 kg, alcance de 1713 mm, repetibilidad de ±0,03 mm.

Reconocimiento de pernos por IA

Visión 3D + detección y localización de pernos basadas en IA.

Trazabilidad completa de los sujetadores
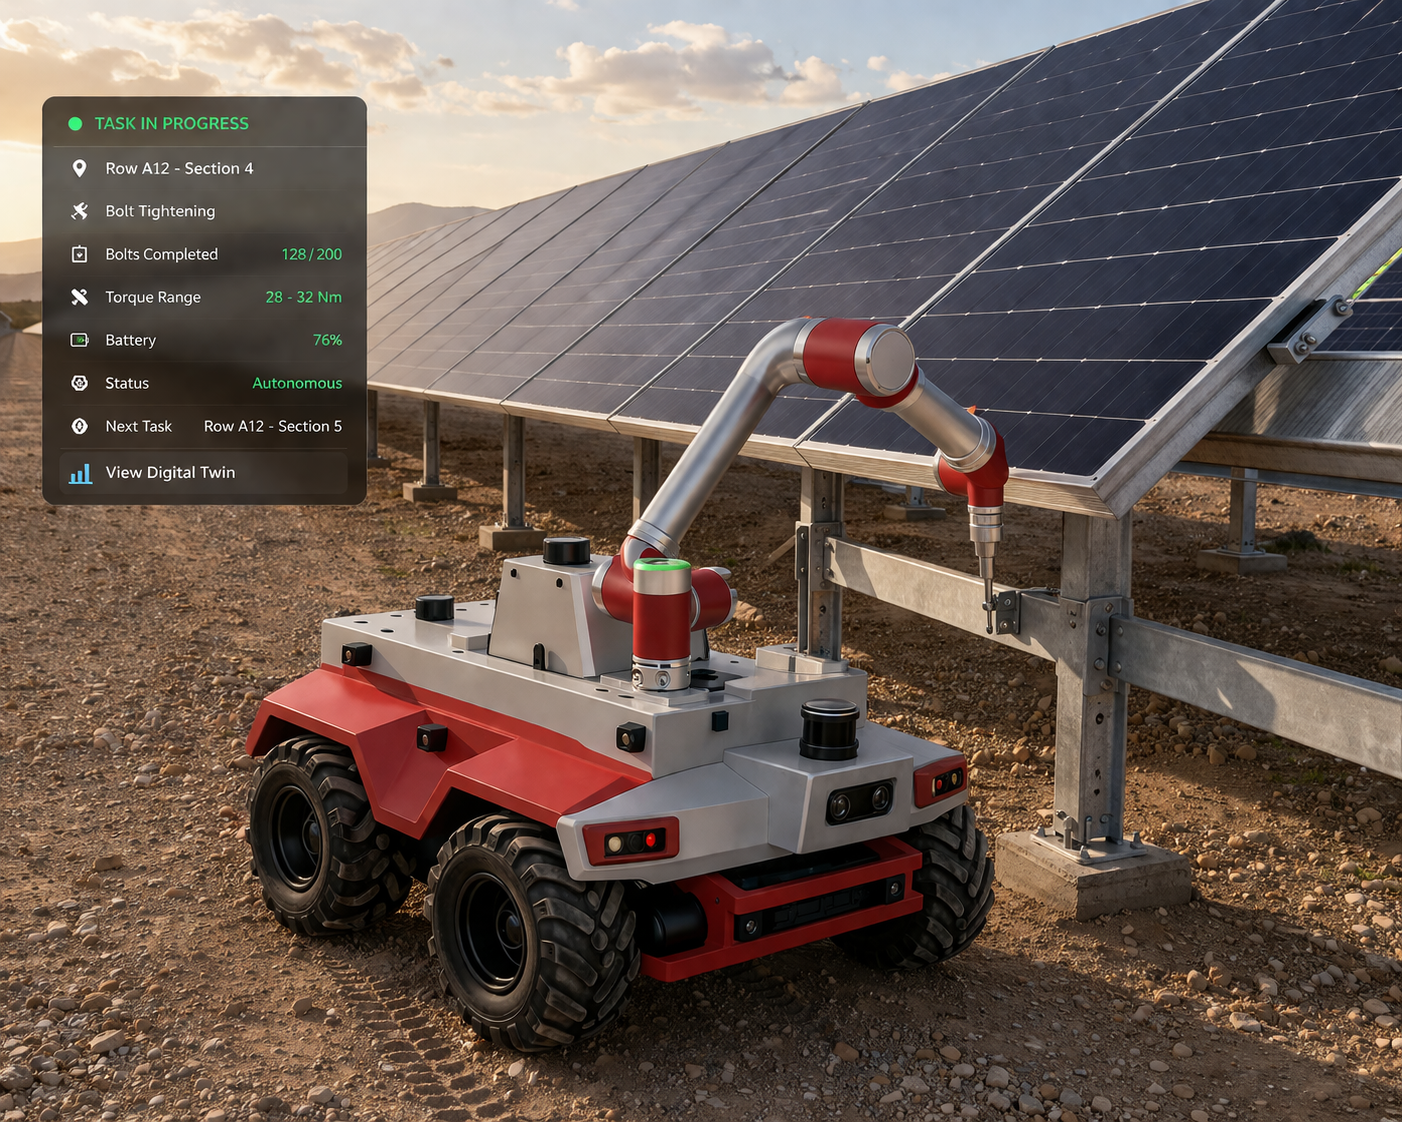
Cada perno registrado con su ubicación y el par aplicado, totalmente integrado con el ERP.

Amplio rango de par de apriete

10–500 Nm configurable, vasos intercambiables M8–M30.

ERP y gestión de tareas

Programación de trabajos, asignación de tareas e informes.

Navegación inteligente

Fusión de GNSS + LiDAR + visión.

Monitorización con gemelo digital

Seguimiento en tiempo real y registro del par de apriete de cada perno.

MODOS OPERATIVOS

Apriete autónomo
El ERP despacha una tarea. El robot navega hasta la ubicación de trabajo, identifica las posiciones de los pernos mediante visión 3D, ejecuta la secuencia completa de apriete, registra los resultados y avanza al siguiente punto.
Operación supervisada
El operador supervisa la ejecución a través del ERP y el gemelo digital. Puede pausar, ajustar la secuencia o intervenir de forma remota mientras el robot se encarga de la identificación de los pernos y de la aplicación del par de apriete.
Anulación manual
Control directo en el emplazamiento para una operación de precisión en escenarios de sujetadores complejos o no estándar. Control manual mediante joystick físico y brazo robótico.
Aspectos operativos destacados
Trazabilidad GPS por perno
Cada perno apretado se registra con coordenadas GPS y el valor del par aplicado, creando un registro de auditoría de integridad estructural completo y vinculado al ERP para todo el emplazamiento.
Precisión a escala
Precisión del par de ±3 % en todo el rango de pernos M8–M30 con reconocimiento de pernos por IA 3D: Resultados uniformes y repetibles en miles de pernos, sin sobrecargar al operario.
Acceso a zonas peligrosas sin necesidad de personal en el lugar.
La plataforma sobre orugas totalmente móvil alcanza sujetadores en ubicaciones difíciles, elevadas o peligrosas donde el acceso manual requiere EPI, andamios o resulta operativamente impracticable.

Proceso de apriete

Un flujo de trabajo de apriete totalmente autónomo, desde la asignación de la tarea hasta la verificación.

01
Asignar

Tarea despachada a través del sistema ERP

02
Desplazar

Trayectoria autónoma hasta la ubicación de trabajo

03
Identificar

La visión 3D detecta y mapea las posiciones de los pernos

04
Apretar

El brazo robótico realiza la secuencia de apriete hasta alcanzar del valor especificado

05
Verificar

Par registrado por perno con GPS, informe generado, avance al siguiente punto

Apriete de precisión. Donde sea necesario.

Diseñado para la construcción de plantas solares y el mantenimiento estructural, ARMBOT navega de forma autónoma por el emplazamiento y aprieta cada sujetador según las especificaciones con trazabilidad completa por perno, sin necesidad de equipo humano.

Brazo colaborativo de 6 ejes con carga útil de 16 kg y alcance de 1713 mm, repetibilidad de ±0,03 mm.
La visión 3D y el reconocimiento de pernos por IA localizan cada sujetador automáticamente en todo el rango M8–M30.
Cada perno registrado con coordenadas GPS y el par aplicado: registro de auditoría completo vinculado al ERP.
Brazo robótico de 6 ejes
Reconocimiento de pernos por IA
Registro individual de cada perno
ARMBOT apretando pernos estructurales de una estructura de montaje solar: brazo autónomo trabajando en campo con panel de tareas en tiempo real

Diseñado para garantizar la integridad estructural con precisión y trazabilidad.

ARMBOT aprieta cada sujetador según las especificaciones, registra cada perno con GPS y el valor del par e informa directamente a su gemelo digital, de forma autónoma, día y noche.

Más información en areg.ai

Aplicaciones principales

Construcción de plantas solares
Apriete autónomo de los pernos de montaje en estructuras de soporte solar, estructuras de seguidores y marcos de paneles en instalaciones a gran escala: trazable por perno desde el primer día.
Mantenimiento de plantas solares
Reapriete periódico de los sujetadores estructurales para corregir el aflojamiento por ciclos térmicos, cargas de viento y vibración, con un registro de auditoría completo vinculado al ERP por cada visita de servicio.
Cimentaciones de aerogeneradores
Aplicación precisa del par de apriete en las bridas de la base de la turbina y en las uniones de las secciones de la torre, donde la precisión y la trazabilidad de cada perno son esenciales para la seguridad estructural.
Infraestructura industrial
Mantenimiento de pernos estructurales en puentes, tuberías, estructuras de acero y equipos pesados donde el acceso manual es difícil, peligroso o operativamente impracticable.

ARMBOT frente a los métodos tradicionales

Capacidad ARMBOT Equipo manual
MovilidadUGV totalmente móvilOperadores humanos
Trazabilidad del parRegistro GPS por pernoRegistro en papel o manual
Área de coberturaAutónoma ilimitadaLimitada por el equipo y el turno
ConsistenciaPrecisión de ±3 %Dependiente del operador
Funcionamiento 24/7Sí, con carga automáticaPor turnos
Integración con ERPGemelo digital completoRegistro manual
Acceso a zonas peligrosasOperación sin operariosRequiere EPI

Plataforma de operaciones integrada

Todas las operaciones. Un solo sistema autónomo.

Todos los robots de AREG.AI funcionan bajo un sistema de control unificado.

Planificación de misiones por ERP
→
Ejecución autónoma
→
Informes en el gemelo digital
Un único sistema. Control total de los robots. Todo automatizado, desde la asignación de tareas hasta los informes.
Ficha técnica completa

Obtenga todas las especificaciones.
Evalúe ARMBOT para su emplazamiento.

Especificaciones completas de la plataforma y del brazo robótico, parámetros de par de apriete, arquitectura de control y directrices de puesta en marcha, todo a disposición de su equipo.

Solicitar la ficha técnica completa
UGV autónomo de apriete y torsión de pernos ARMBOT: brazo robótico colaborativo de 6 ejes sobre una plataforma todoterreno de orugas